01
機体と走行系
着地した機体を目標地点まで運ぶため、フレームやタイヤ、モーターを設計します。過去の機体では駆動トルク、走破性、整備性を見直してきました。
MINOから韋駄天へ、タイヤの大型化と改良を実施
CanSatは、缶ほどの大きさに電子機器やセンサを収めた小型の模擬人工衛星です。Tohoku TEAM Xは、降下した機体が自ら現在地を判断し、目標地点を目指して走るローバー型のCanSatを開発しています。
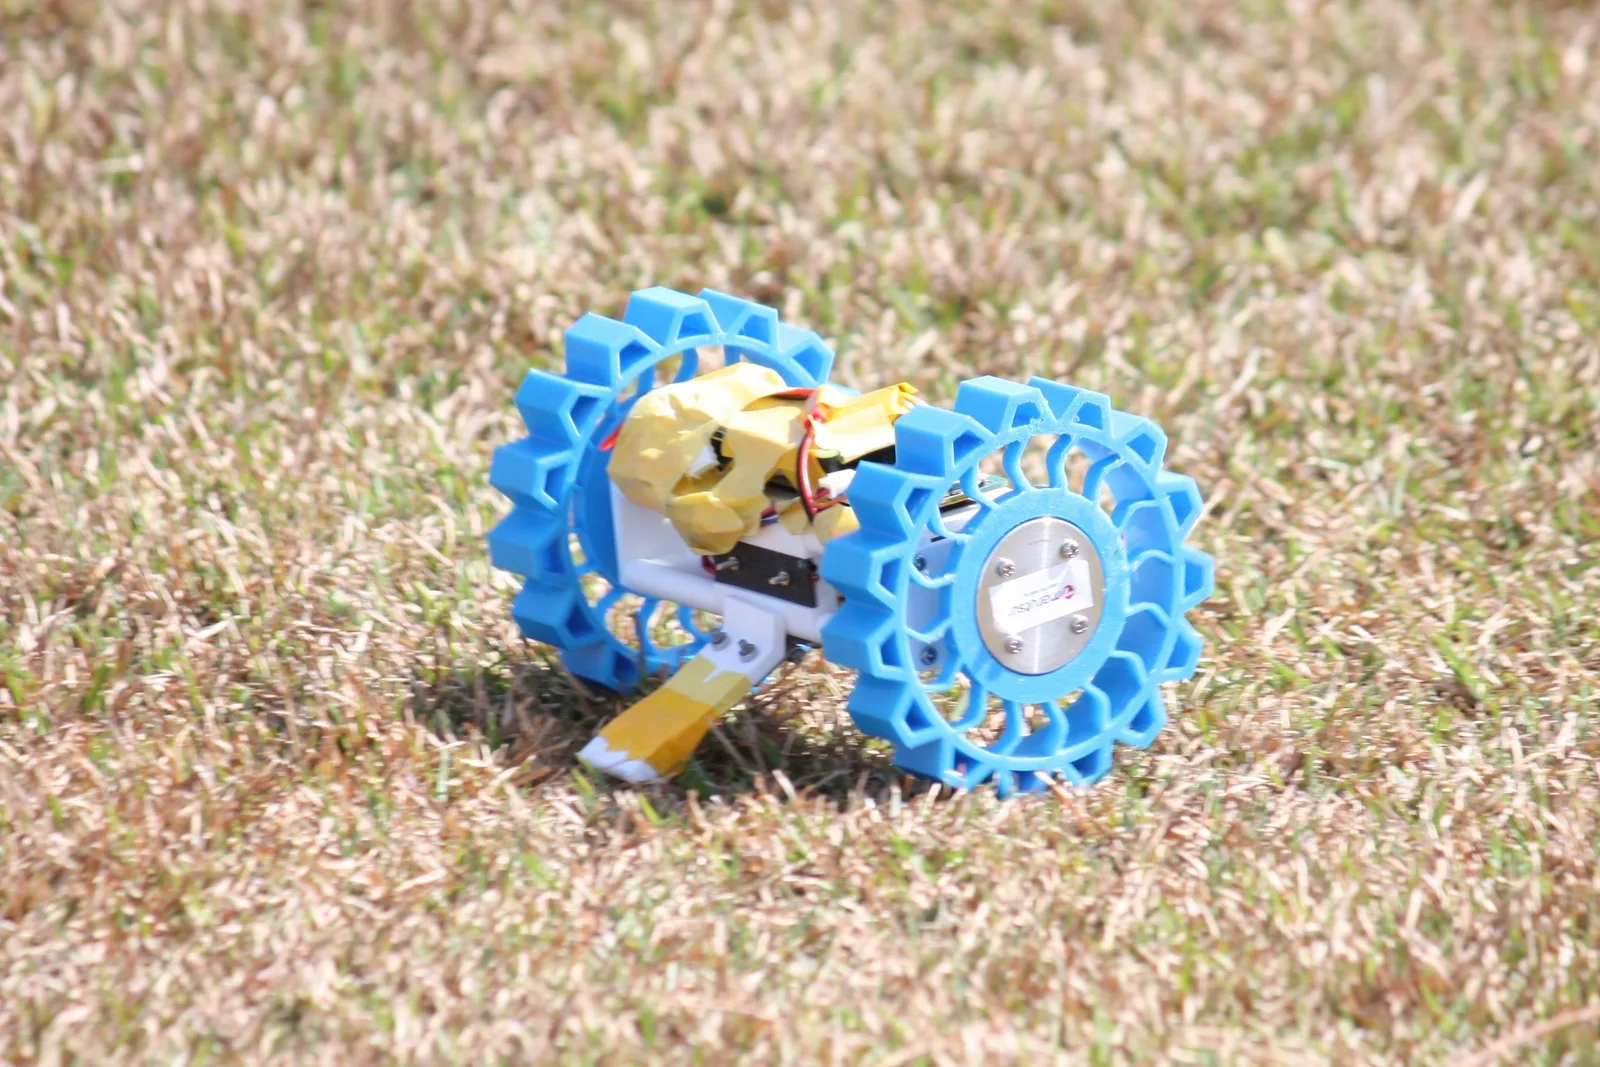
羊缶
ローバー型CanSatは、投下から着地、走行までを一つの機体で行います。機械、電子回路、ソフトウェアを組み合わせて、それぞれの段階をつなぎます。
パラシュートを使って降下し、着地後の走行につなげます。
GPSや姿勢を測るセンサから情報を得て、進む方向を決めます。
車輪とモーターで路面を走り、目標地点を目指します。
小さな機体が着地して目標へ向かうには、機体構造、センサ、制御、降下後の分離が連携する必要があります。これまでの機体開発で取り組んできた主な技術を紹介します。
01
着地した機体を目標地点まで運ぶため、フレームやタイヤ、モーターを設計します。過去の機体では駆動トルク、走破性、整備性を見直してきました。
MINOから韋駄天へ、タイヤの大型化と改良を実施
02
GPSで位置を、IMUで機体の向きや動きを把握します。センサの情報をもとに、機体が自ら進む方向を判断するための制御に取り組んでいます。
HIMMELや韋駄天にGPS・IMUを搭載
03
CanSatは投下後、パラシュートで降下します。着地後に走り出せるよう、パラシュートを機体から分離する機構も必要です。
サーボ式や電熱線式の分離機構を製作
4本の柱で支えるフレームと、交換を考えた駆動部。羊缶のページでは実機の写真と簡易3Dモデルを使って、その構造を紹介します。
羊缶の機体を見る